

STM32 F103C8T6
本次例程使用的是STM32F103C8T6核心板,一臺windows電腦、杜邦線若干、IMU姿態傳感器。
使用keil5軟件打開USART.uvprojx,燒錄程序到STM32F103C8T6核心板中
1.連接設備
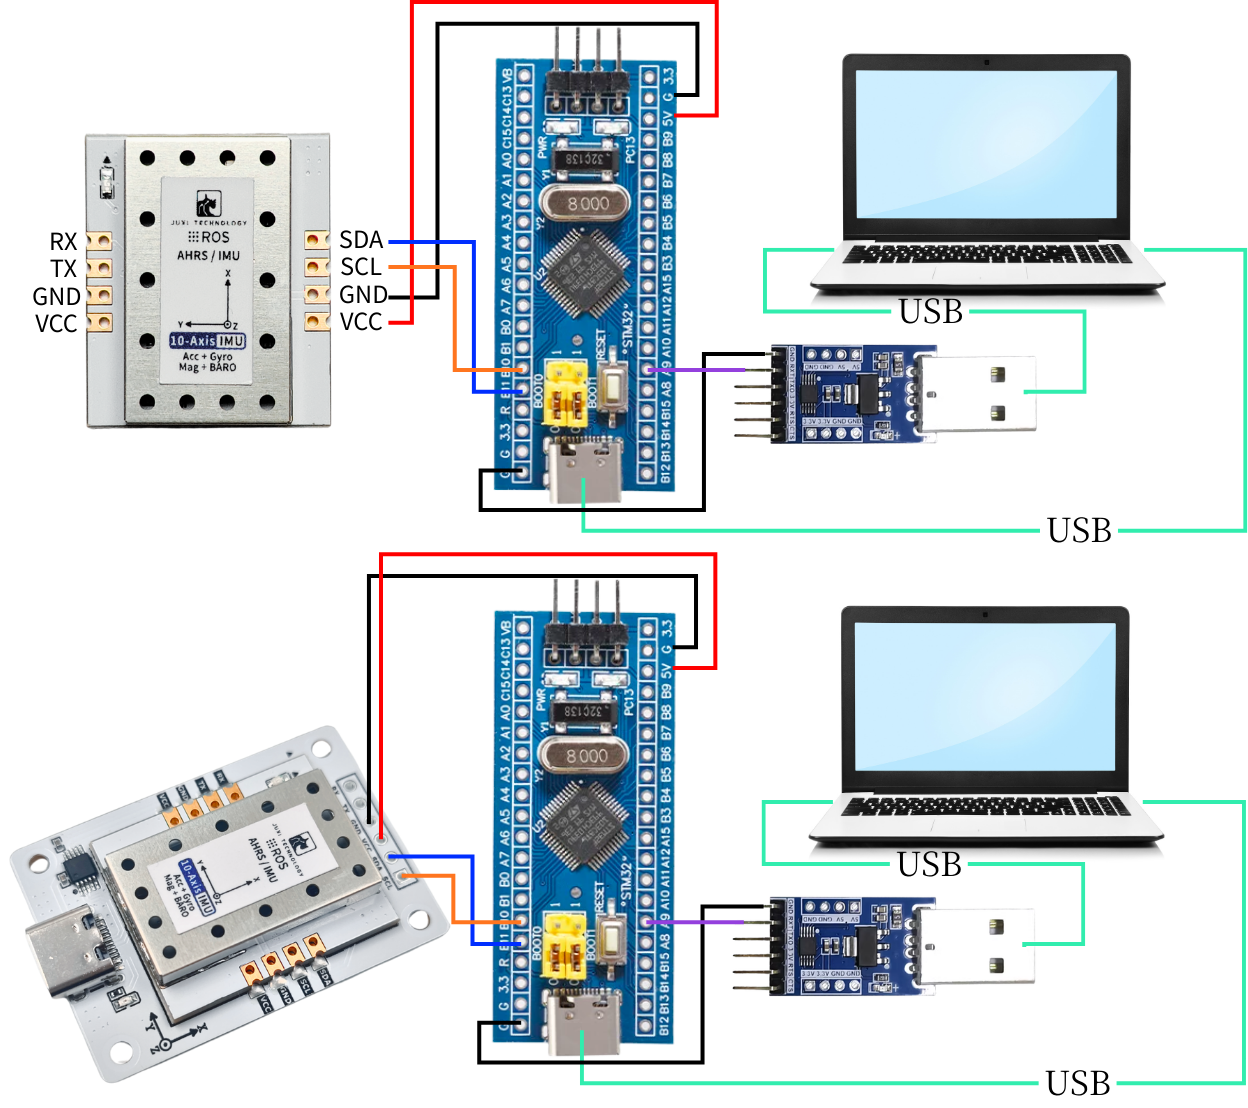
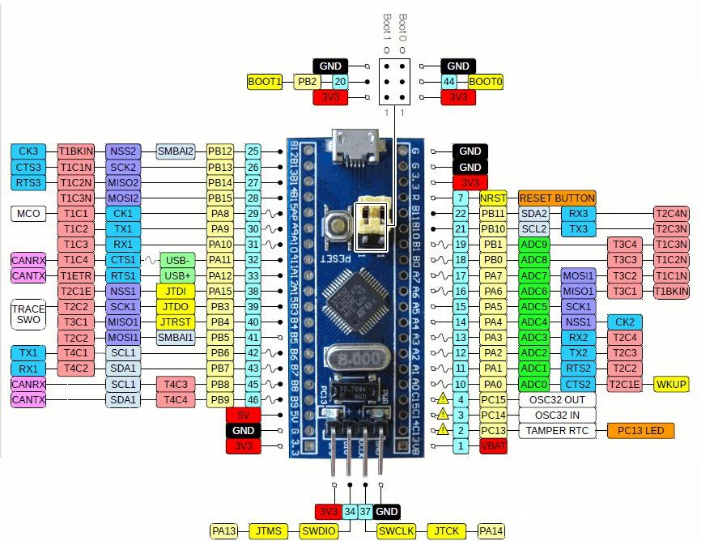
2.關鍵代碼解析
具體代碼請看資料中的源碼。
c++
//解析環形緩衝中的數據,提取完整幀並更新緩存
//Process RX ring buffer, parse frames and update internal cache
void IMU_UART_Process(void)
{
enum {
RX_STATE_EXPECT_HEAD1 = 0,
RX_STATE_EXPECT_HEAD2,
RX_STATE_EXPECT_LENGTH,
RX_STATE_EXPECT_FUNCTION,
RX_STATE_COLLECT_DATA
};
static uint8_t rx_state = RX_STATE_EXPECT_HEAD1;
static uint8_t frame_length = 0;
static uint8_t frame_function = 0;
static uint8_t frame_buffer[64]; /* 数据区 + 校验 / data section + checksum */
static uint16_t frame_index = 0;
uint8_t current_byte = 0;
// 處理環形緩衝區中的所有數據
while (_rxbuf_pop(¤t_byte) == 0) {
switch (rx_state) {
case RX_STATE_EXPECT_HEAD1:
// 尋找幀頭1
if (current_byte == FRAME_HEAD1) {
rx_state = RX_STATE_EXPECT_HEAD2;
}
// 否則保持在當前狀態
break;
case RX_STATE_EXPECT_HEAD2:
// 尋找幀頭2
if (current_byte == FRAME_HEAD2) {
rx_state = RX_STATE_EXPECT_LENGTH;
} else {
// 幀頭不匹配,重新開始尋找
rx_state = RX_STATE_EXPECT_HEAD1;
}
break;
case RX_STATE_EXPECT_LENGTH:
// 保存幀長度
frame_length = current_byte;
rx_state = RX_STATE_EXPECT_FUNCTION;
break;
case RX_STATE_EXPECT_FUNCTION:
// 保存功能碼
frame_function = current_byte;
frame_index = 0;
rx_state = RX_STATE_COLLECT_DATA;
break;
case RX_STATE_COLLECT_DATA: {
// 計算數據長度(幀長度 - 幀頭2字節 - 長度1字節 - 功能碼1字節)
uint16_t data_length = (frame_length >= 4) ? (uint16_t)(frame_length - 4) : 0;
// 檢查數據長度是否有效
if (data_length == 0 || data_length > sizeof(frame_buffer)) {
rx_state = RX_STATE_EXPECT_HEAD1;
break;
}
// 存儲當前字節
frame_buffer[frame_index++] = current_byte;
// 檢查是否收集完所有數據
if (frame_index >= data_length) {
// 計算校驗和
uint8_t calculated_checksum = (uint8_t)(FRAME_HEAD1 + FRAME_HEAD2 + frame_length + frame_function);
for (uint16_t i = 0; i < data_length - 1; ++i) {
calculated_checksum += frame_buffer[i];
}
// 驗證校驗和
uint8_t received_checksum = frame_buffer[data_length - 1];
if (calculated_checksum == received_checksum) {
// 校驗通過,解析數據
_parse_frame_data(frame_function, frame_buffer);
}
// 重置狀態,準備接收下一幀
rx_state = RX_STATE_EXPECT_HEAD1;
}
} break;
default:
// 未知狀態,重置
rx_state = RX_STATE_EXPECT_HEAD1;
break;
}
}
}
/* ---------- 解析数据帧 / Parse one complete frame ---------- */
static void _parse_frame_data(uint8_t frame_function, const uint8_t *frame_data)
{
switch (frame_function) {
case IMU_FUNC_RAW_ACCEL: {
// 定義常量比例因子
const float ACCEL_RATIO = 16.0f / 32767.0f;
const float DEG2RAD = 3.14159265358979323846f / 180.0f;
const float GYRO_RATIO = (2000.0f / 32767.0f) * DEG2RAD;
const float MAG_RATIO = 800.0f / 32767.0f;
// 解析加速度數據
s_ax = to_int16(&frame_data[0]) * ACCEL_RATIO;
s_ay = to_int16(&frame_data[2]) * ACCEL_RATIO;
s_az = to_int16(&frame_data[4]) * ACCEL_RATIO;
// 解析陀螺儀數據
s_gx = to_int16(&frame_data[6]) * GYRO_RATIO;
s_gy = to_int16(&frame_data[8]) * GYRO_RATIO;
s_gz = to_int16(&frame_data[10]) * GYRO_RATIO;
// 解析磁力計數據
s_mx = to_int16(&frame_data[12]) * MAG_RATIO;
s_my = to_int16(&frame_data[14]) * MAG_RATIO;
s_mz = to_int16(&frame_data[16]) * MAG_RATIO;
break;
}
case IMU_FUNC_EULER:
s_roll = to_float(&frame_data[0]);
s_pitch = to_float(&frame_data[4]);
s_yaw = to_float(&frame_data[8]);
break;
case IMU_FUNC_QUAT:
s_q0 = to_float(&frame_data[0]);
s_q1 = to_float(&frame_data[4]);
s_q2 = to_float(&frame_data[8]);
s_q3 = to_float(&frame_data[12]);
break;
case IMU_FUNC_BARO:
s_height = to_float(&frame_data[0]);
s_temperature = to_float(&frame_data[4]);
s_pressure = to_float(&frame_data[8]);
s_pressure_contrast = to_float(&frame_data[12]);
break;
case IMU_FUNC_VERSION:
s_version_high = frame_data[0];
s_version_mid = frame_data[1];
s_version_low = frame_data[2];
break;
case IMU_FUNC_RETURN_STATE:
s_last_rx_function = frame_data[0];
s_last_rx_state = (int16_t)frame_data[1];
break;
default:
// 未知幀類型,可添加錯誤處理
break;
}
}IMU_UART_Process(): 讀取緩存的數據,並調用_parse_frame_data解析符合通信協議的數據。
_parse_frame_data():解析數據。
3.讀取imu數據
程序下載進入STM32後,打開串口助手(配置參數如下圖所示),可以看到一直打印IMU模塊的數據,當我們改變IMU模塊的姿態,數據會發生變化。
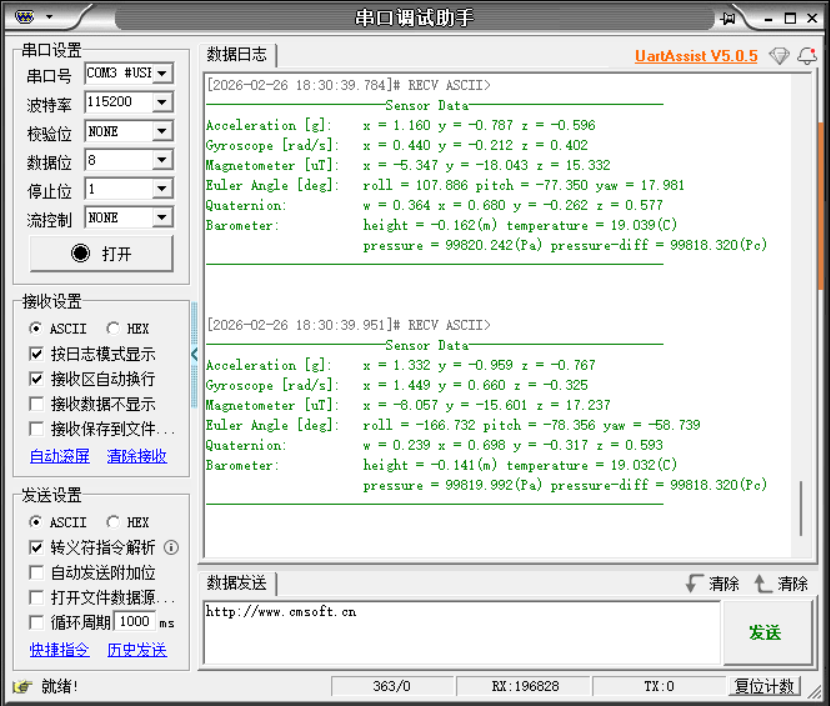
注意:以上爲10軸IMU的數據讀取,6軸無磁力計(Magnetometer)與氣壓計(Barometer)數據,9軸無氣壓計(Barometer)數據。