

示教採集數據集-握手200
在HuggingFace上創建Dataset Repo
https://huggingface.co/new-dataset
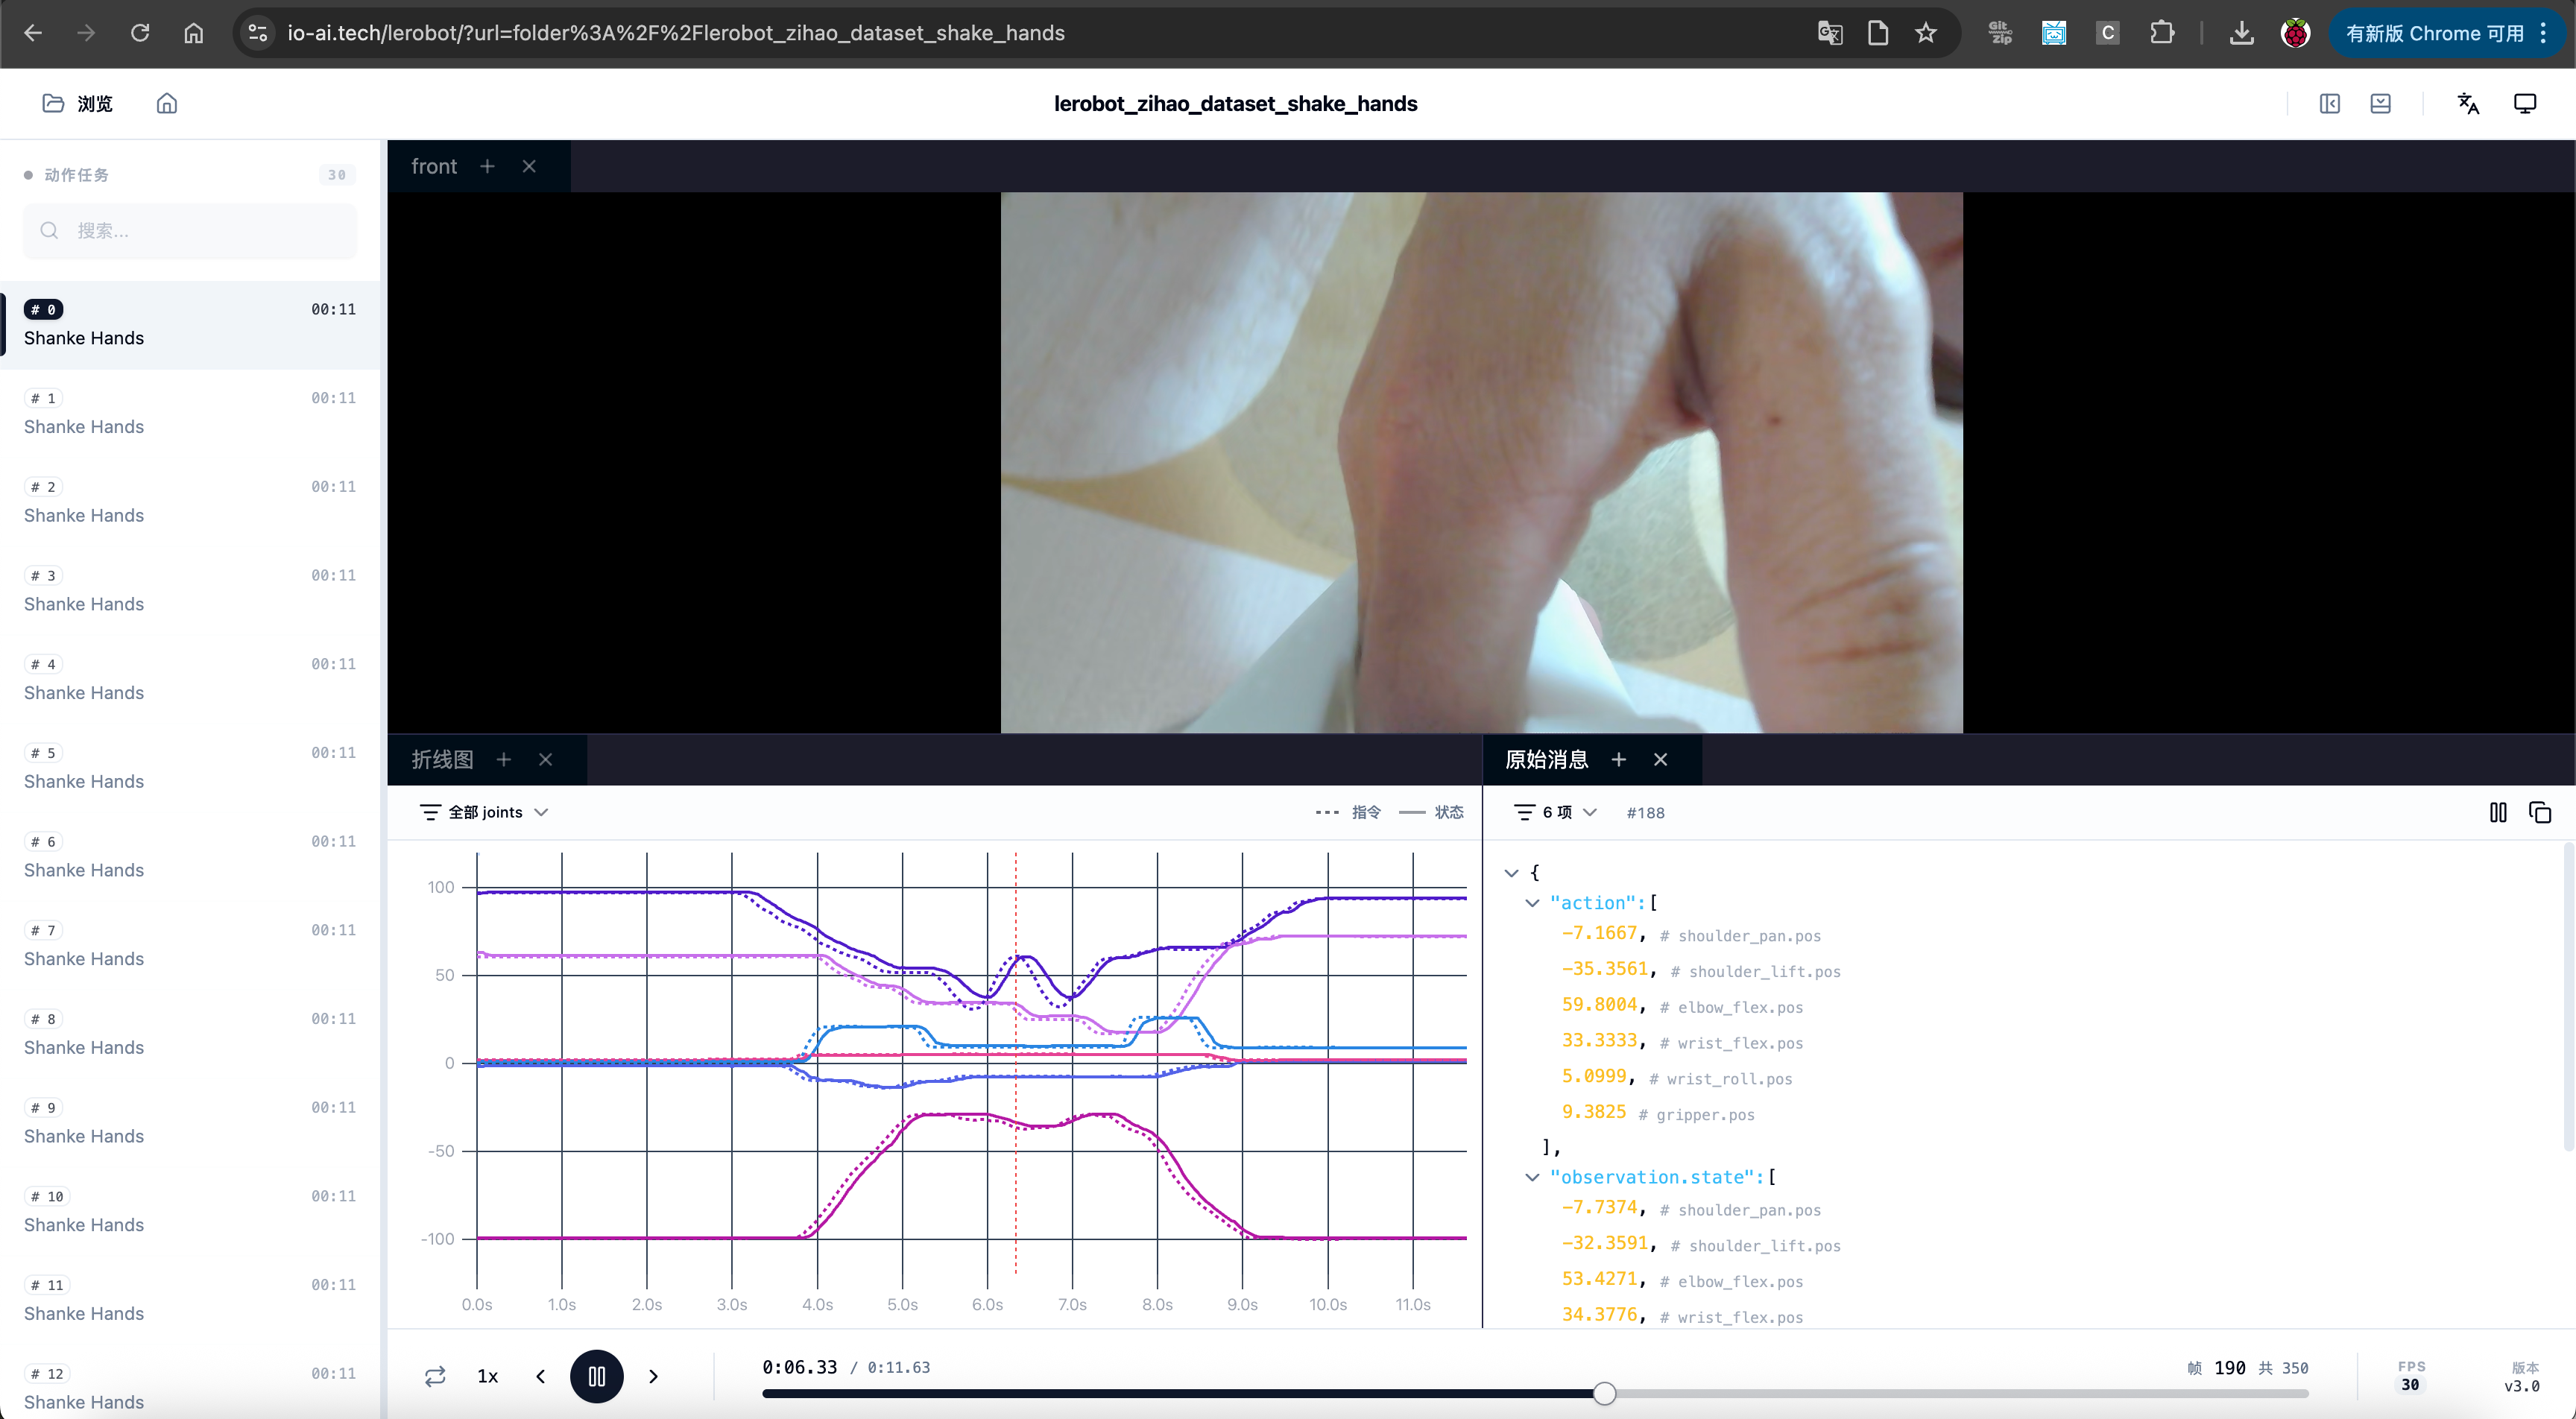
刪除之前已經有的同名數據集(如果有)
Shell
sudo rm -rf /Users/tommy/.cache/huggingface/lerobot/Tommymy/lerobot_my_dataset_shake200Shake200數據集採集
一個攝像頭,採集數據集-Mac電腦
Shell
lerobot-record \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_shake200 \
    --dataset.num_episodes=200 \
    --dataset.single_task="Shanke Hands" \
    --dataset.push_to_hub=false \
    --dataset.episode_time_s=12 \
    --dataset.reset_time_s=1
採集中
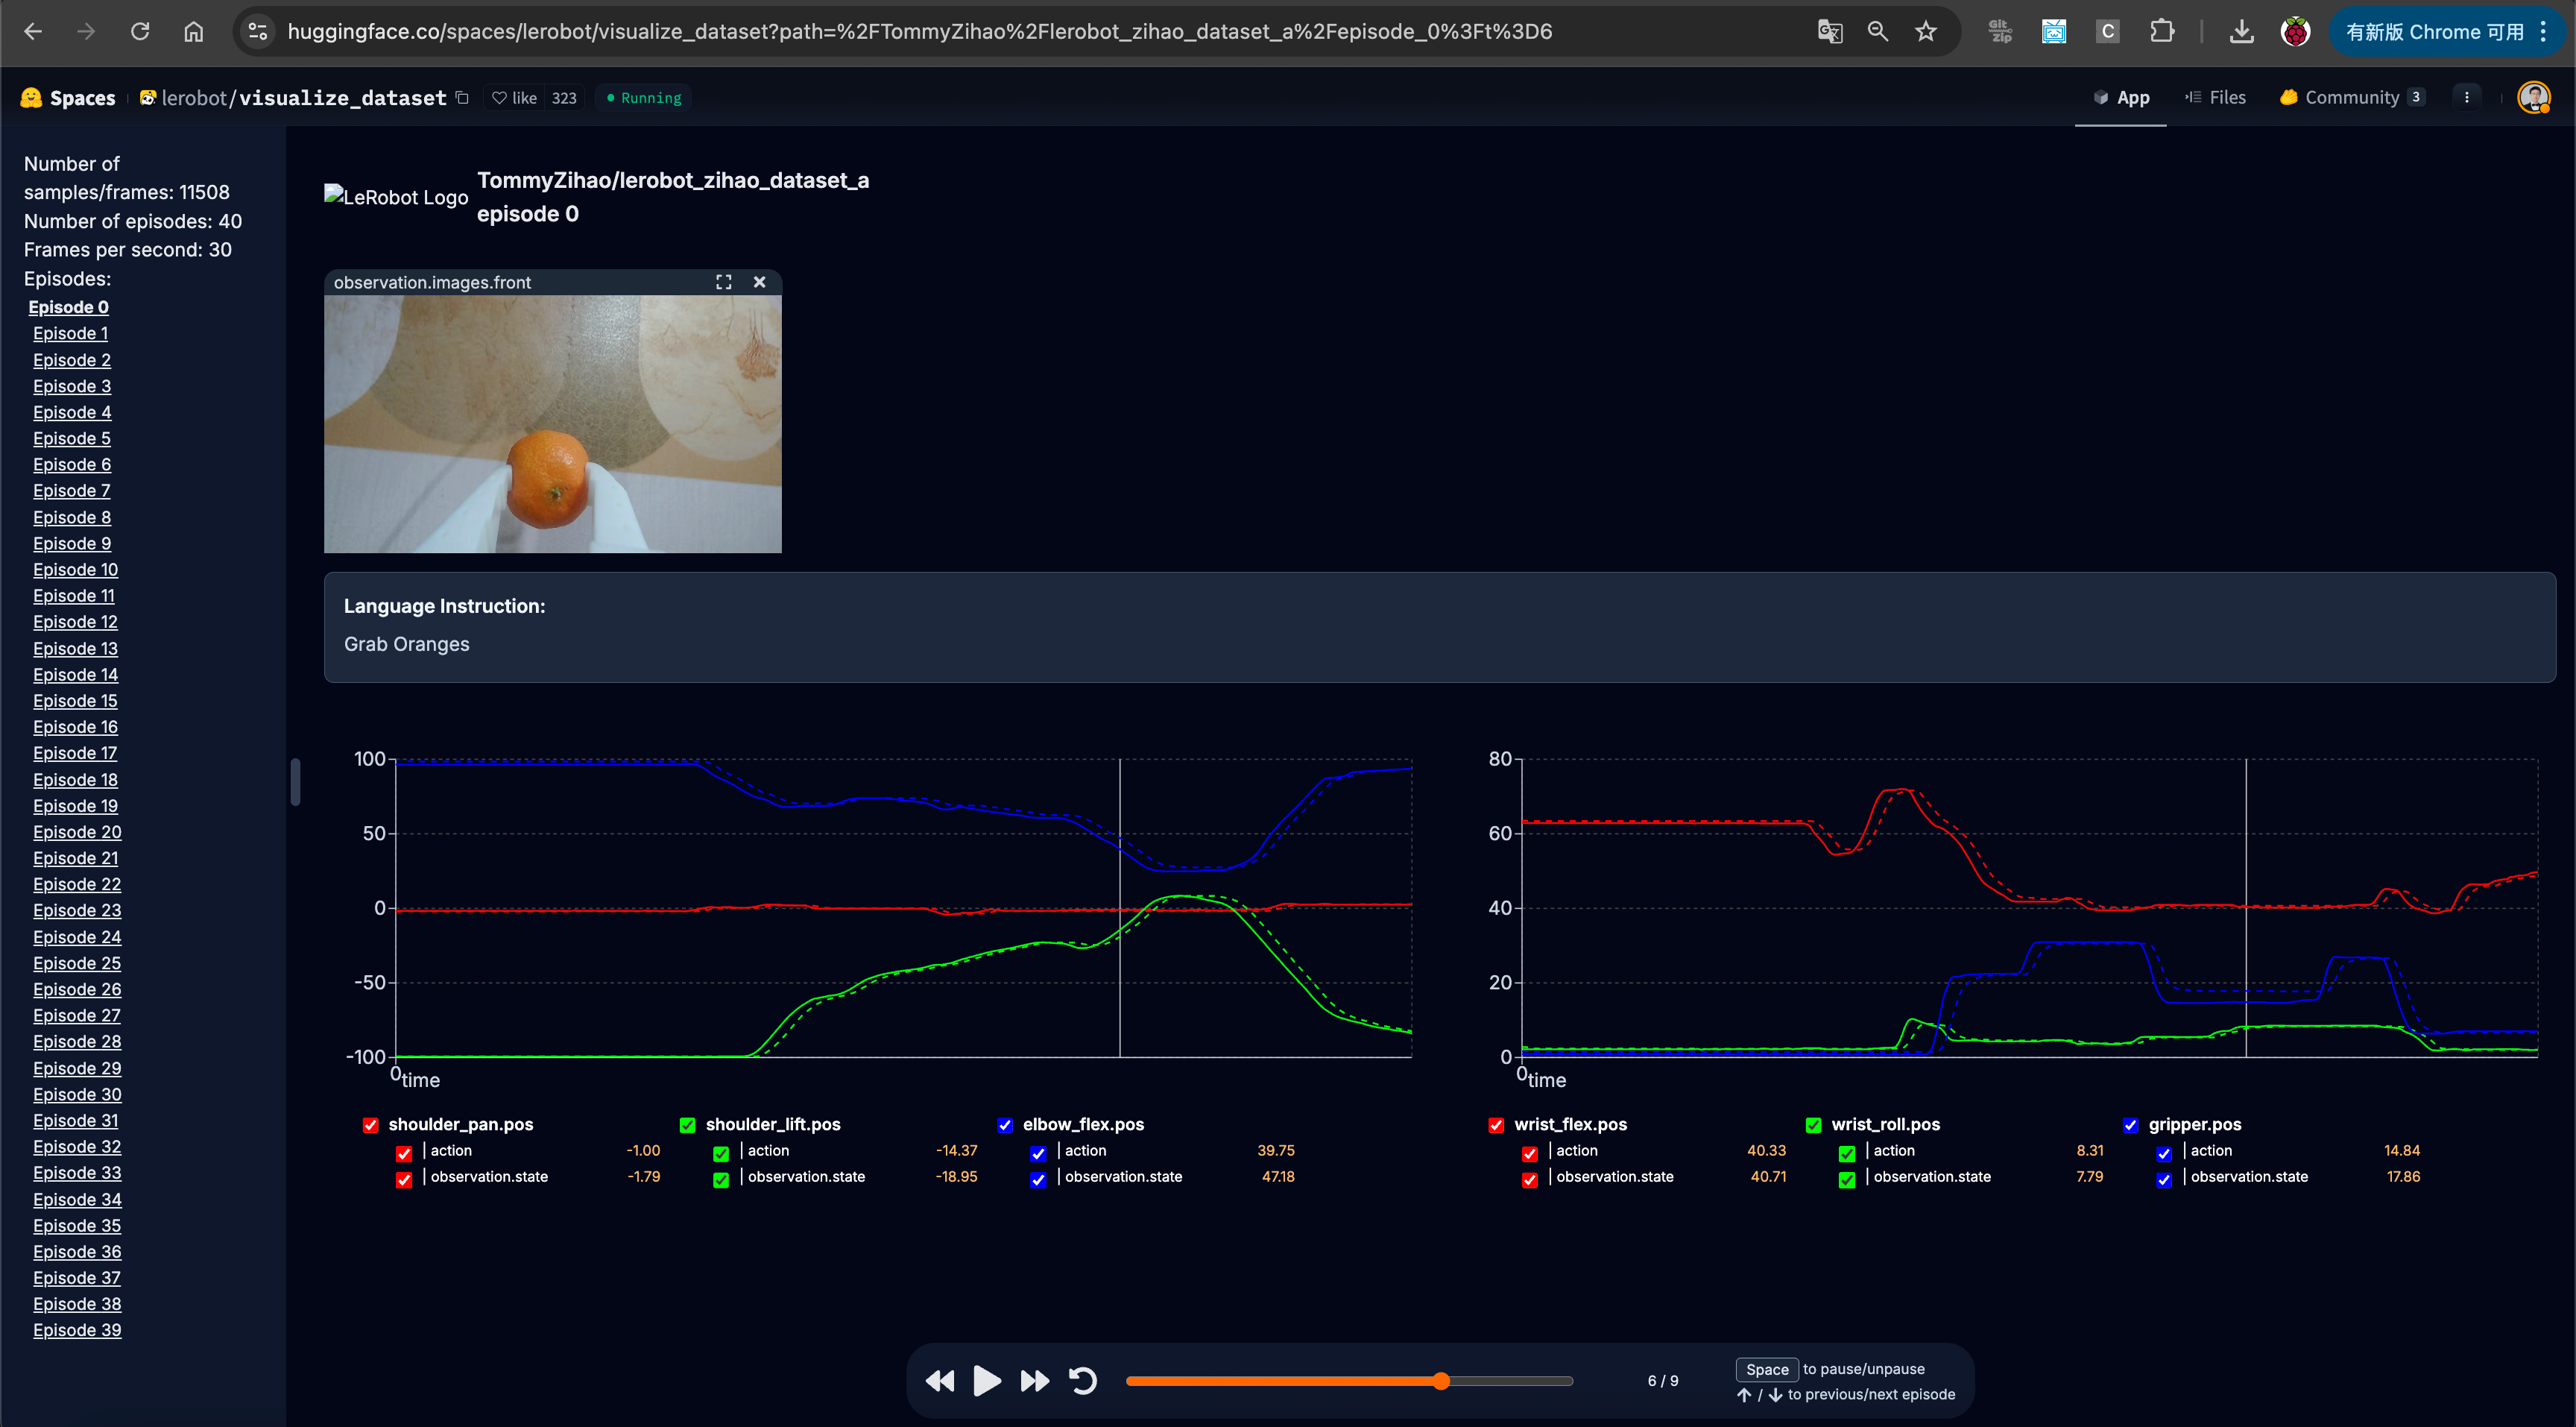
鍵盤方向鍵操作: →(右箭頭)提前終止當前episode;進入下一個episode。 ←(左箭頭)取消當前episode;重新錄製。 ESC,立即停止,編碼視頻,並上傳數據集。
採集完畢,數據集保存目錄
Shell
/Users/tommy/.cache/huggingface/lerobot/Tommymy/lerobot_my_dataset_shake200