

Arduino 與 Python 範例
本頁整理 AmazingHand-main/ArduinoExample/ 與 AmazingHand-main/PythonExample/ 的官方範例和接線要點。
Arduino 範例
準備工作
- 在 Arduino IDE 的函式庫管理器中安裝 SCServo 函式庫。
- 使用 Feetech FD 調校工具設定伺服馬達 ID(
feetech debug tool)。 - Arduino 與 TTL Linker 之間 RX/TX 交叉連接。
Link 模式:修改伺服馬達 ID
- 先在 Arduino 上傳
Blink範例。 - 按 Link 模式接線,開啟 Feetech 軟體修改 ID。
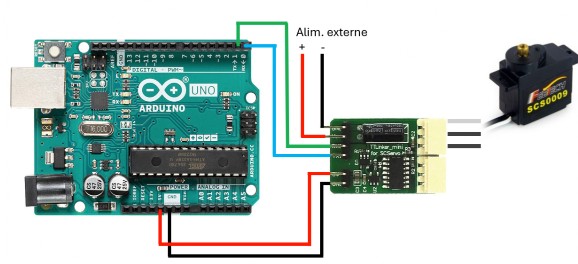
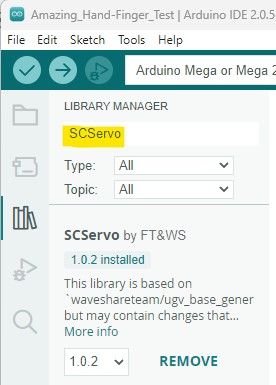
Control 模式:Arduino 控制伺服馬達
上傳自訂程式後,按 Control 模式接線:
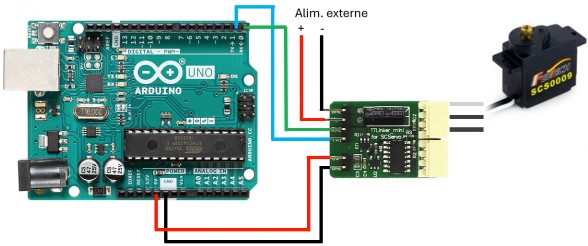
- Arduino Uno(只有一個序列埠):按圖使用軟體序列埠/指定腳位。
- Arduino Mega:使用 RX1 / TX1(19 / 18)。
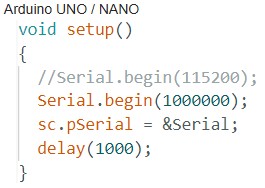
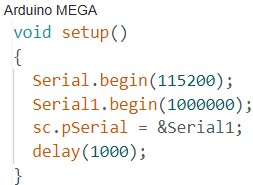
腳位號、函式庫版本和 TTL Linker 方向以實際板卡絲印為準;改 ID 前先確認匯流排供電和共地。
Python 範例
AmazingHand-main/PythonExample/ 提供 4 個基礎腳本:
| 腳本 | 作用 |
|---|---|
AmazingHand_Demo.py | 單手基礎演示:連接匯流排、執行動作 |
AmazingHand_Demo_Both.py | 雙手演示 |
AmazingHand_FingerTest.py | 單指測試 |
AmazingHand_Hand_FingerMiddlePos.py | 手指中位校準 |
使用前:
- 用 Feetech 軟體設定伺服馬達 ID(右 1–8、左 11–18)。
- 安裝
pyserial,按腳本內的序列埠名/鮑率修改後執行。 - 確認外部伺服馬達電源已接好並與匯流排驅動板共地。
這些是官方基礎範例;更完整的 GUI/CLI 見 SCS0009 桌面上位機,TTL 接線與中位見 SCS0009 伺服馬達調校與標定。