Treinamento local no Ubuntu
https://github.com/huggingface/lerobot/blob/main/src/lerobot/scripts/lerobot_train.py
https://github.com/huggingface/lerobot/blob/main/src/lerobot/configs/train.py
- Atenção
Antes do \ só pode haver um espaço, e depois dele não pode haver espaço
--dataset.split tem como padrão train, ou seja, usar todos os dados como conjunto de treinamento
Quando o conjunto de dados está local, --dataset.streaming deve ser false, pois não é necessária leitura em streaming
Shell
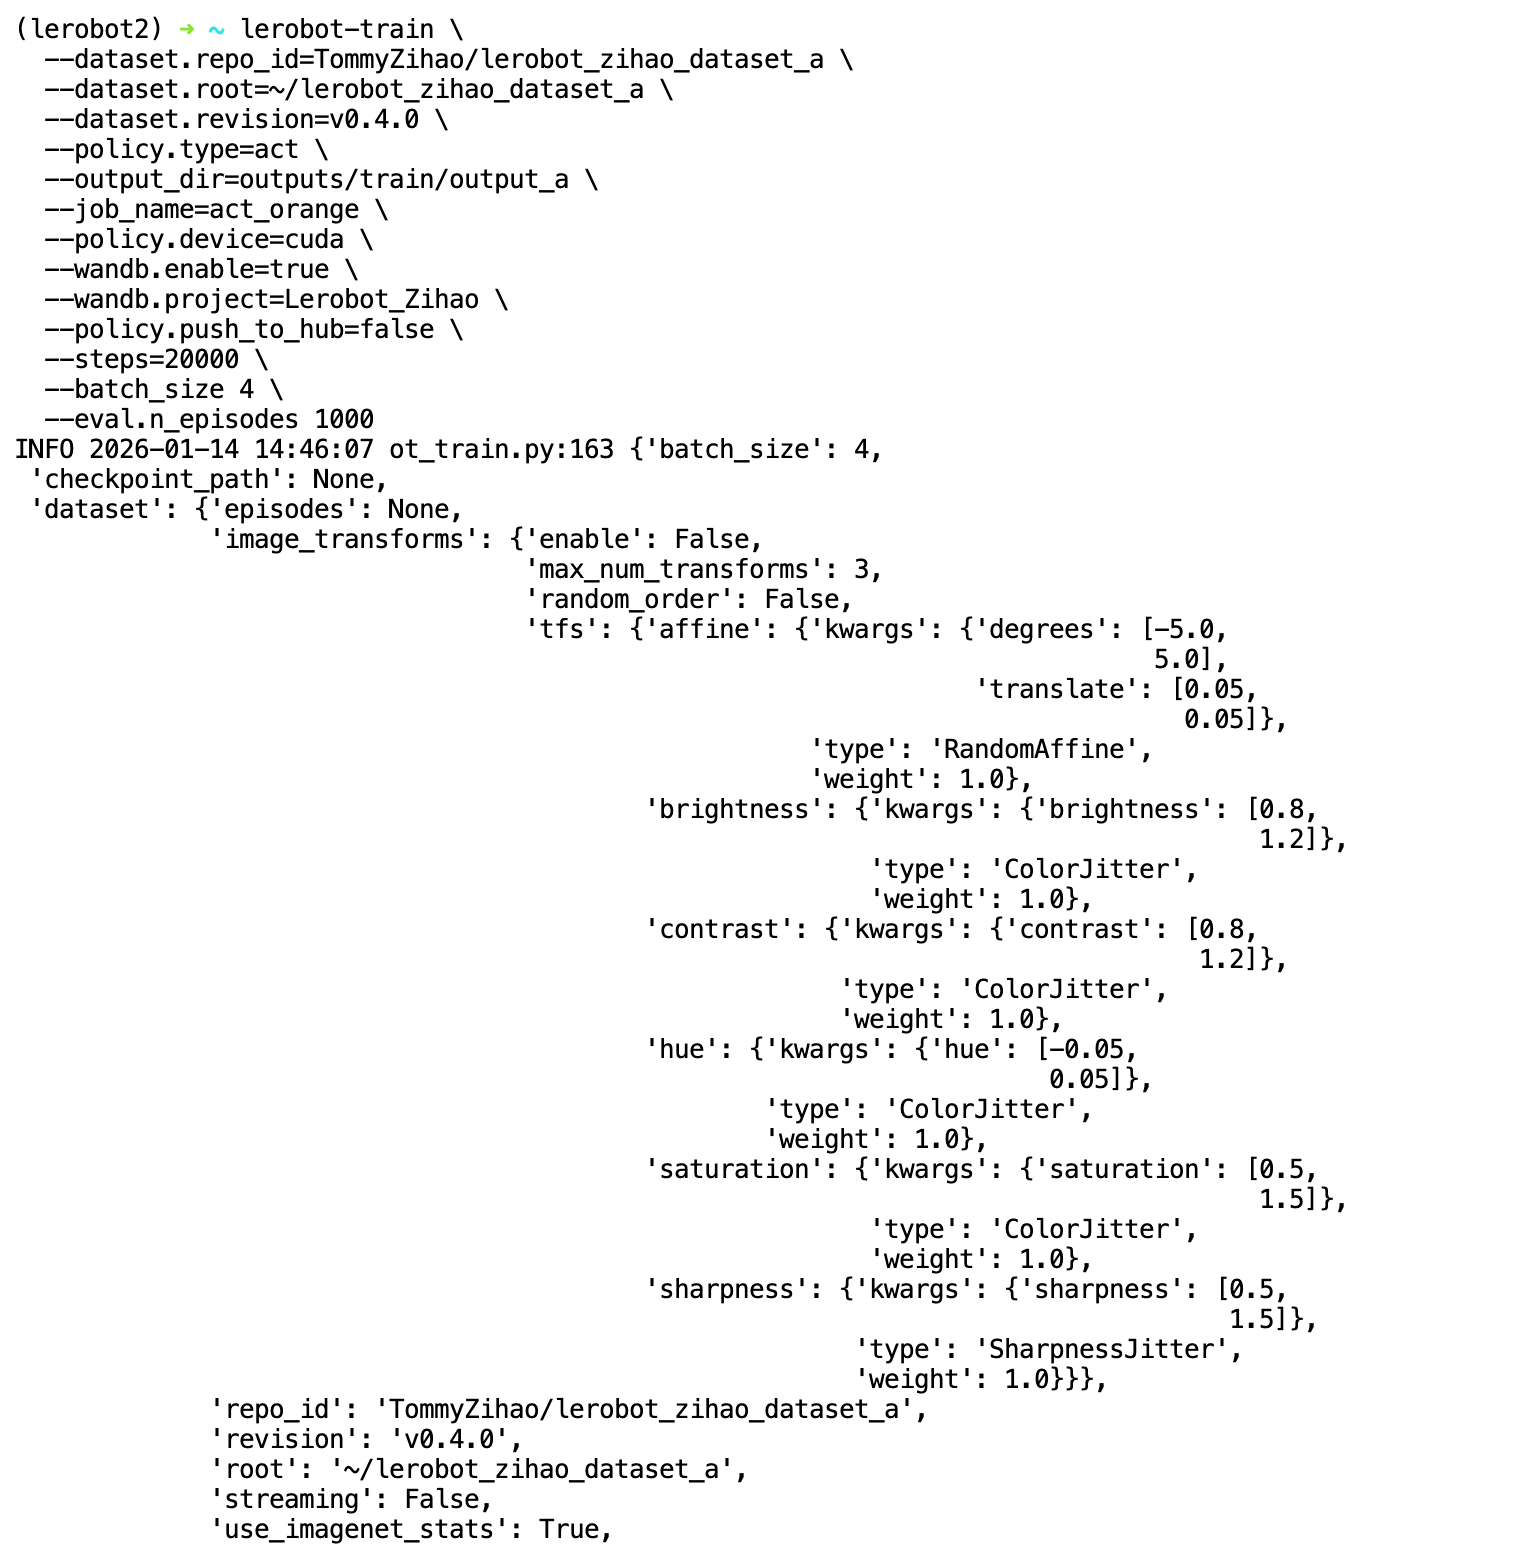
lerobot-train \
  --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
  --dataset.root=/Users/tommy/.cache/huggingface/lerobot/Tommymy/lerobot_my_dataset_a \
  --dataset.revision=v0.4.0 \
  --dataset.streaming=false \
  --policy.type=act \
  --output_dir=output_lerobot_train/a \
  --job_name=orange_job \
  --policy.device=cuda \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --policy.push_to_hub=false \
  --steps=300000 \
  --batch_size=8