简体中文
显示模式
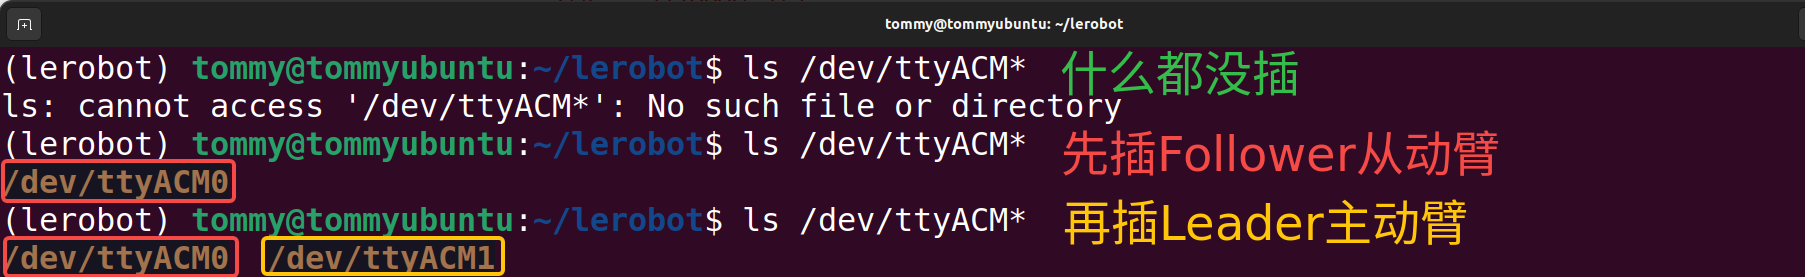
ls /dev/ttyACM*
先插上Follower从动臂,再继续插上Leader主动臂
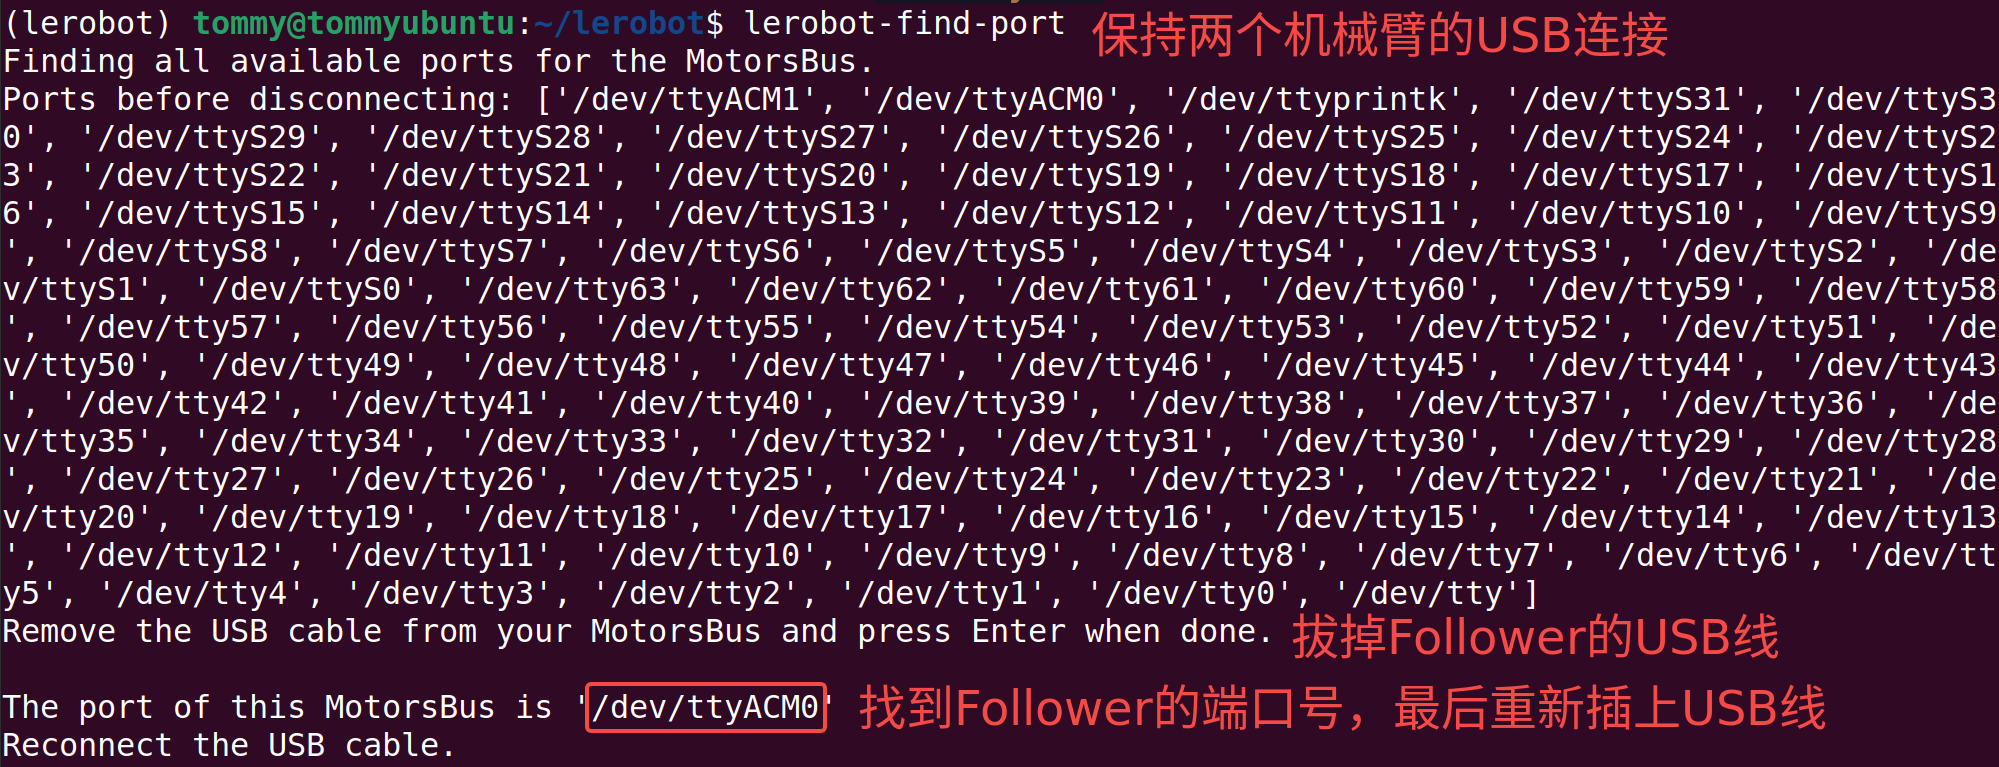
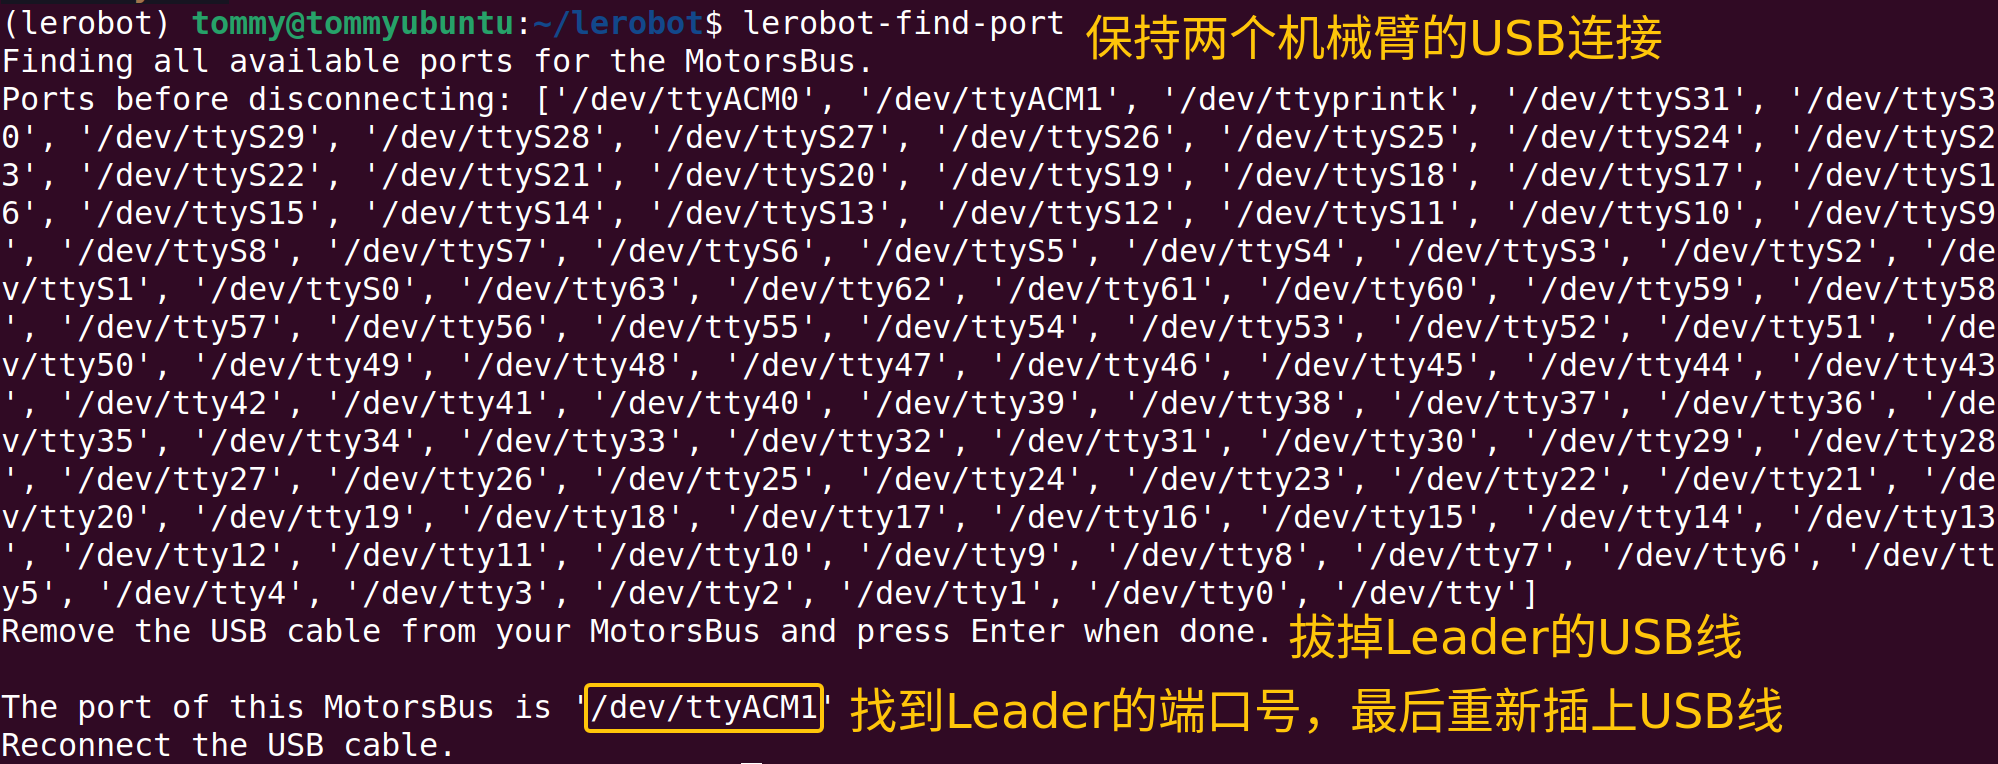
lerobot-find-port
/dev/ttyACM0为Follower从动臂的串口设备端口号
/dev/ttyACM0
/dev/ttyACM1为Leader主动臂的串口设备端口号
/dev/ttyACM1
让所有用户都有权限读写这些串口设备
sudo chmod 666 /dev/ttyACM*