Arduino Nano 使用チュートリアル
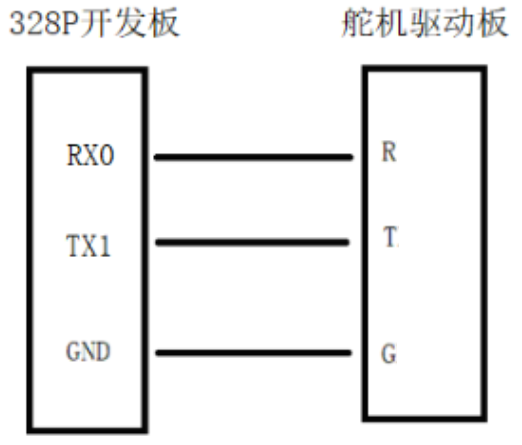
配線方法(サーボドライバ基板 + Nano ボード)
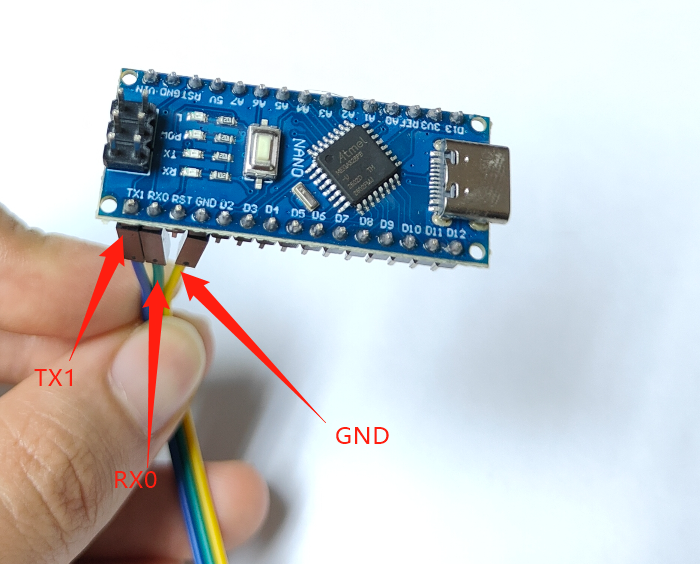
Nano ボード(つまり 328P 開発ボード)のピン位置をよく確認してください!
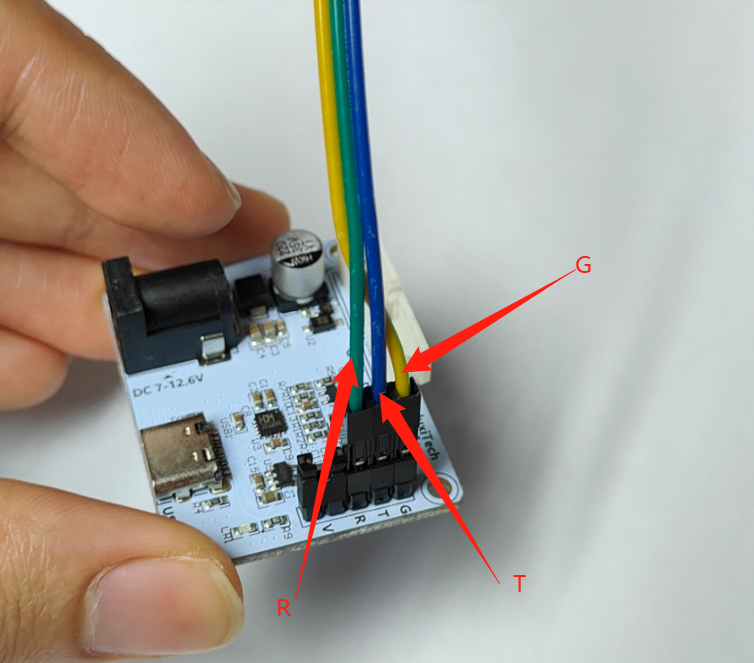
以下ではマイコンを使ったデバッグ手順を説明します。マイコン自体はデモプログラムを繰り返し実行し続けるため、データケーブルを抜くだけで停止できます。
「02 デモプログラム」を実行する
Arduino IDE を自身でインストールします。
左手か右手かに応じて、対応する
.inoファイルを開きます。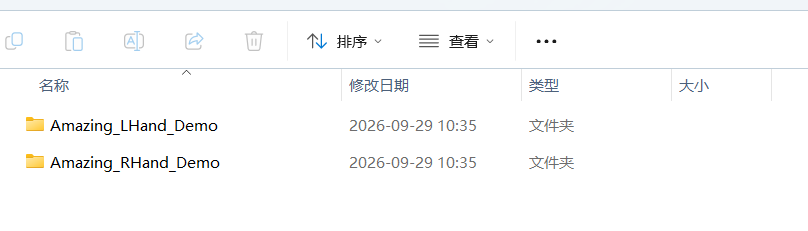
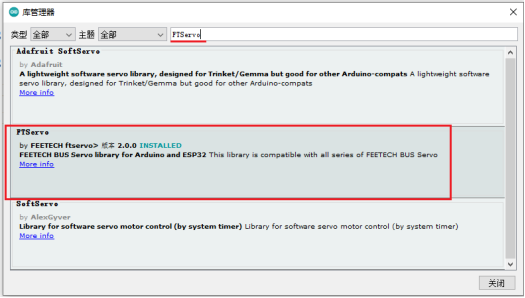
Arduino プログラムをコンパイルして Nano ボードにアップロードする前に、まず「ライブラリマネージャー」で FTServo ライブラリ と SCServo ライブラリ をインストールします。
Nano ボードの種類は「Arduino Nano」を選択します。
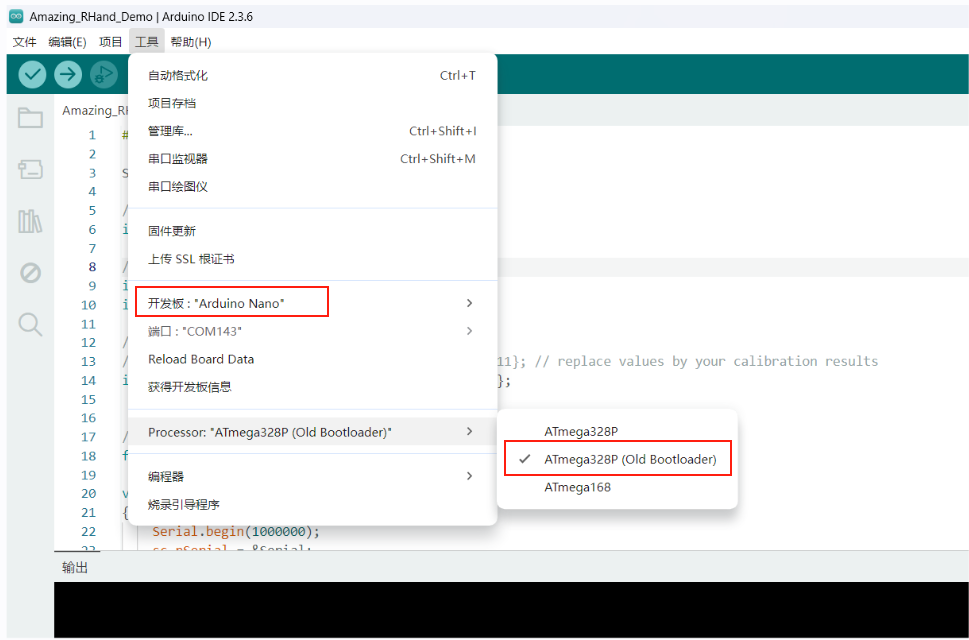
コンパイルしてアップロードします。
注意: この時点では、コンピューターは Nano ボードにのみ単独で接続し、Nano ボードはまだサーボドライバ基板に接続しないでください(つまり器用ハンドとは接続しません)。
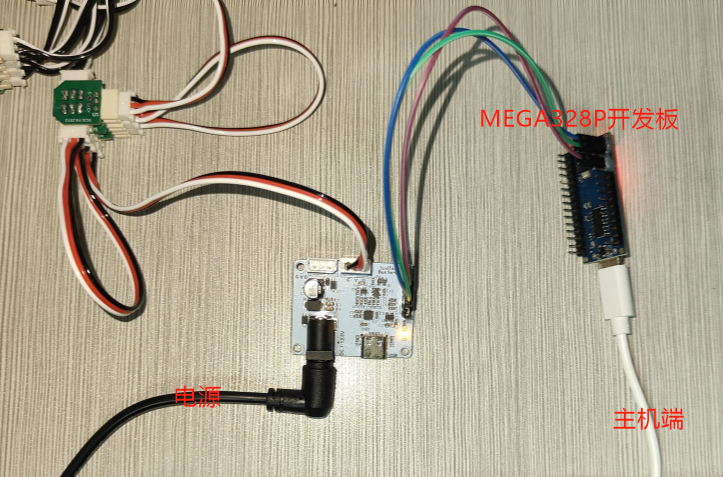
アップロードに成功したら、Nano ボードを 3 本のジャンパワイヤでサーボドライバ基板に接続し、サーボをサーボドライバ基板に接続します。参考:MEGA328P Nano ボードのデバッグ時の配線方法。
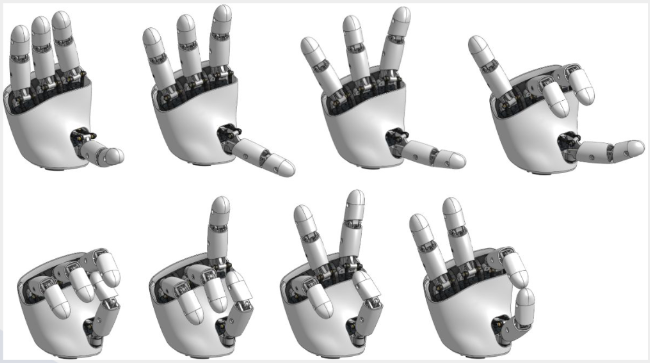
器用ハンドは「02 デモプログラム」を繰り返し実行し続けます。実行結果は以下のとおりです: